
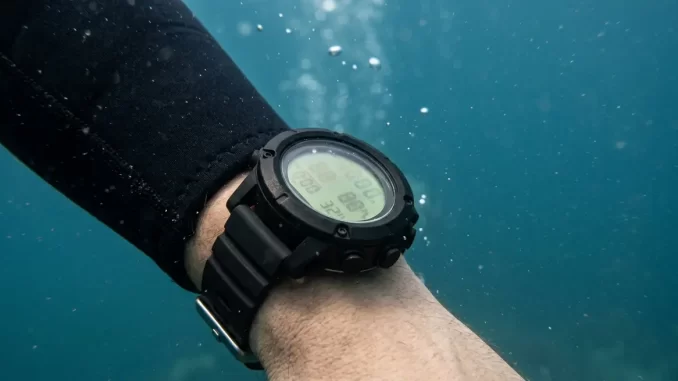
Ein Tauchcomputer ist ein am Handgelenk oder an der Hochdruckleitung getragenes Messgerät, das Tiefe und Zeit während des Tauchgangs fortlaufend misst und daraus mit einem Dekompressionsmodell die verbleibende Nullzeit, die Aufstiegsvorgaben und die Entsättigung nach dem Auftauchen berechnet. Gegenüber der Tabelle gewinnt er nichts durch besseres Wissen, sondern durch mehr Messpunkte: Er rechnet mit dem Profil, das tatsächlich getaucht wurde.
Was das Gerät misst — und was es daraus rechnet
Gemessen wird wenig: Ein Drucksensor nimmt den Umgebungsdruck auf und rechnet ihn in Tiefe um, eine Uhr zählt die Zeit, ein Thermometer die Wassertemperatur. Alles Übrige ist Rechnung. Das Gerät führt für eine Reihe von Kompartimenten mit, wie weit sie sich mit Inertgas aufgesättigt haben, und leitet daraus ab, wie viel Zeit auf der aktuellen Tiefe noch ohne Dekompressionsstopp bleibt.
Das Rechenverfahren stammt fast immer aus der Haldane-Familie — siehe Haldane-Modell, Bühlmann-Algorithmus und ZH-L16. Daneben stehen Blasenmodelle wie das VPM-Modell und das RGBM; die englischsprachige Wikipedia führt für Tauchcomputer außerdem das Thalmann-Modell VVAL18 auf. Der Messteil ist bei allen derselbe, der Unterschied sitzt in der Rechnung.
Der Unterschied zur Tabelle liegt im Profil
Eine Dekompressionstabelle kennt nur zwei Zahlen: die größte Tiefe und die Grundzeit. Sie behandelt jeden Tauchgang so, als wäre er auf dieser Tiefe begonnen und beendet worden — das Rechteckprofil. Wer nach zehn Minuten auf zwanzig Meter aufsteigt und den Rest des Tauchgangs dort verbringt, wird von der Tabelle behandelt, als sei er die ganze Zeit unten geblieben.
Der Computer rechnet stattdessen in kurzen Schritten mit der jeweils tatsächlich anliegenden Tiefe. Nach dem Beitrag von Divers Alert Network zur Validierung von Tauchcomputern ist genau das ihr Hauptvorteil: Sie arbeiten mit der gemessenen Tiefe statt mit gerundeten Tabellenstufen und führen alle Kompartimente des Modells laufend mit. Das ergibt bei einem Mehrstufenprofil deutlich mehr nutzbare Zeit — nicht weil der Computer großzügiger wäre, sondern weil die Tabelle pauschal rechnet.
Der Name des Algorithmus sagt wenig über die Konservativität
„Bühlmann ZH-L16C“ auf dem Gehäuse ist keine Aussage darüber, wie streng ein Gerät rechnet. Entscheidend sind die Gradientenfaktoren, mit denen die zulässige Übersättigung abgesenkt wird. Das CMAS-Fact-Sheet beschreibt sie nach Erik C. Baker so: GFlow senkt die M-Werte des ersten, tiefsten Stopps, GFhigh die des letzten, oberflächennahen.
Für Luft und Nitrox empfiehlt CMAS ausdrücklich GFlow = GFhigh zwischen 90 und 80 Prozent — also 90/90, 85/85 oder 80/80 — und warnt vor der verbreiteten Gegeneinstellung: „Using GFlow smaller than GFhigh (e.g. 40/85, 30/70) forces you to make deep stops, which, with air or nitrox, increases the risk of DCS.“ Nur für Heliox und Trimix nennt CMAS gespreizte Werte, GFlow 30 bis 50 und GFhigh 70 bis 80. Konservativ wird ein Profil also, indem man beide Werte gemeinsam absenkt, nicht indem man den unteren allein nach unten zieht.
Wie viel das Modell selbst austrägt, ist offen. Die englischsprachige Wikipedia fasst den Stand so zusammen: „There is no conclusive evidence that any currently used algorithm is significantly better than all of the others.“
Was der Computer nicht weiß
Er kennt Druck, Zeit und Wassertemperatur. Er kennt nicht den Menschen, der ihn trägt. Die englischsprachige Wikipedia führt dazu aus, dass die Algorithmen Alter, frühere Verletzungen, Körperbau, Alkoholkonsum und Flüssigkeitsmangel nicht verlässlich abbilden können. Die gemessene Wassertemperatur ist dabei ein schwacher Ersatz, denn sie sagt nichts darüber, wie gut der Taucher darin geschützt ist — zwischen 7 mm Neopren und einem dünnen Shorty liegen bei 14 °C Welten, für den Computer sind beides 14 °C. Welcher Tauchanzug zu welcher Temperatur gehört, steht dort.
Dazu kommt ein Befund aus demselben DAN-Beitrag, der in der Praxis oft überrascht: Bei Wiederholungstauchgängen mit kurzen Oberflächenpausen von einer Stunde und weniger gehen die Ergebnisse verschiedener Computer deutlich auseinander. Zwei Taucher nebeneinander können dann sehr unterschiedliche Nullzeiten angezeigt bekommen, ohne dass einer von beiden ein defektes Gerät trägt.
Einstellungen, die vor dem Tauchgang stimmen müssen
- Das Atemgas. TDI/SDI verlangt, den Sauerstoffanteil des Gases im Gerät einzustellen; erst dann rechnet es die maximale Einsatztiefe und die Sauerstoffbelastung richtig. Ein auf Luft stehender Computer an einer Nitroxflasche rechnet die Dekompression zu streng und den Sauerstoffpartialdruck gar nicht.
- Die Aufstiegsanzeige. TDI/SDI nennt als Grenze 30 Fuß pro Minute, rund neun Meter. Welche Werte die Verbände im Einzelnen führen, steht unter Aufstiegsgeschwindigkeit.
- Der Gauge-Modus. Er schaltet, wie die englischsprachige Wikipedia es beschreibt, die Dekompressionsüberwachung ab und zeichnet nur noch Tiefe und Zeit auf. Wer ihn einschaltet, muss selbst planen.
- Die Luftintegration. Geräte mit Druckanbindung rechnen aus dem Verbrauch eine verbleibende Gaszeit („Air Time Remaining“) und stützen sich dabei auf den Atemminutenverbrauch und einen eingestellten Restdruck.
Die Norm regelt das Messgerät, nicht die Rechnung
Für die Messseite gibt es eine europäische Norm: DIN EN 13319:2000-07, „Tauch-Zubehör — Tiefenmesser und kombinierte Tiefen- und Zeitmessgeräte — Funktionelle und sicherheitstechnische Anforderungen, Prüfverfahren“, die die frühere DIN 7922:1989-03 ersetzt hat. Sie betrifft Genauigkeit, Druckfestigkeit und Sicherheit des Messgeräts.
Das Dekompressionsmodell selbst fällt nicht darunter. DAN beschreibt die Validierung als einen Vorgang beim Hersteller, der die Schnittstelle prüft, das Dekompressionsmodell testet, die Funktion in Simulationen bestätigt und mit Feldversuchen abschließt. Wer also wissen will, wie streng sein Gerät rechnet, findet die Antwort nicht in einer Norm, sondern in den Einstellungen und im Handbuch.
Aus der Ausbildung
Drei Dinge sage ich als Tauchlehrer bei jedem Kurs, in dem Computer eine Rolle spielen. Erstens: ein Gerät je Taucher. Ein Computer lässt sich nicht teilen, weil er die Vorgeschichte des Trägers mitführt; ein Partner, der demselben Gerät folgt, taucht nach fremden Daten. Zweitens: nach dem Tauchgang anbehalten. Die Entsättigung läuft an der Oberfläche weiter, und nur das Gerät, das durchgehend getragen wird, kennt die Oberflächenpause — siehe Entsättigung. Drittens: der Computer plant nicht. Er zeigt an, was gerade gilt. Wer den Tauchgang ohne eigene Vorstellung von Tiefe, Zeit und Umkehrpunkt beginnt, hat keinen Plan, sondern eine Anzeige.
Quellen
- CMAS: Gradient Factors (GF) and dive computers — Definition von GFlow und GFhigh nach Baker, Empfehlung GFlow = GFhigh zwischen 90 und 80 Prozent für Luft und Nitrox, Warnung vor gespreizten Werten, abweichende Empfehlung für Heliox und Trimix. Verbandsposition mit Studienbezug.
- Divers Alert Network: Validation of Dive Computers — Rechnen mit der gemessenen statt der gerundeten Tiefe, vierstufige Validierung beim Hersteller, geringe Übereinstimmung zwischen Geräten bei Wiederholungstauchgängen mit Oberflächenpausen von einer Stunde und weniger.
- TDI/SDI: Dive Computers — A Guide to Understanding the Features and Functions — Nullzeitanzeige, Einstellen des Sauerstoffanteils, Aufstiegsgrenze von 30 Fuß pro Minute, Luftintegration mit Air Time Remaining.
- DIN EN 13319:2000-07 — Titel, Ausgabedatum und Anwendungsbereich der Norm; Ersatz für DIN 7922:1989-03. Nachweisstelle des Normtitels, nicht der Normtext selbst.
- Wikipedia (englisch): Dive computer — Algorithmenübersicht einschließlich VVAL18, Gauge-Modus, fehlende Abbildung individueller Faktoren, Satz zur fehlenden Überlegenheit einzelner Algorithmen. Wiki-Quelle; die daraus übernommenen Aussagen sind hier als solche gekennzeichnet.